Video wird geladen...
Video konnte nicht geladen werden
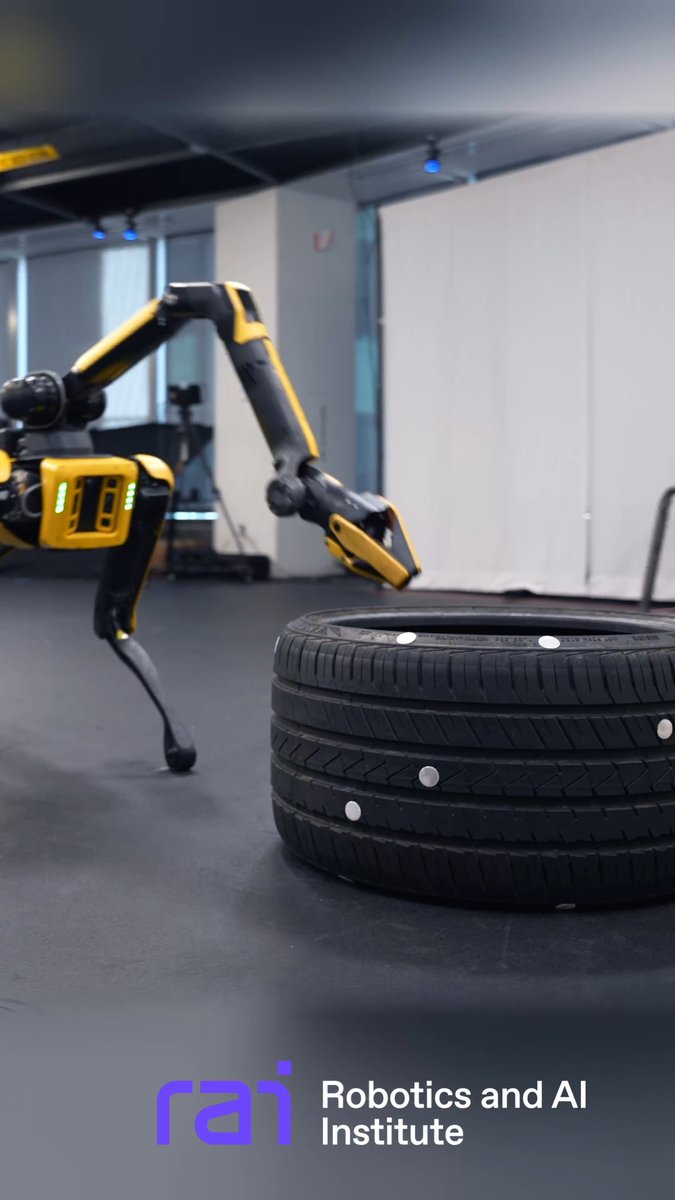
Using large-scale GPU parallelized reinforcement learning in Isaac Sim, we are able to obtain a robust whole-body controller for Taku optimized for precise loco-manipulation.
82,178 Aufrufe • vor 14 Tagen •via X (Twitter)
0 Kommentare
Keine Kommentare verfügbar
Kommentare vom Original-Post werden hier angezeigt