Загрузка видео...
Не удалось загрузить видео
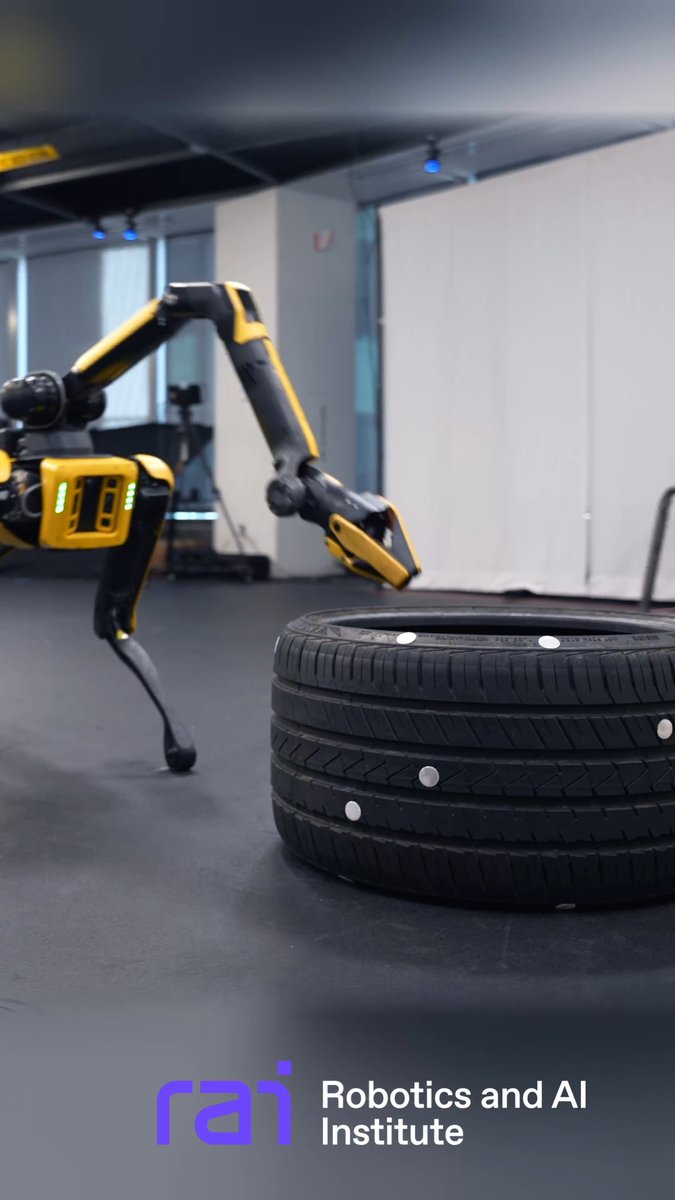
Using large-scale GPU parallelized reinforcement learning in Isaac Sim, we are able to obtain a robust whole-body controller for Taku optimized for precise loco-manipulation.
82,178 просмотров • 14 дней назад •via X (Twitter)
Комментарии: 0
Нет доступных комментариев
Здесь появятся комментарии из оригинального поста